机器人“互抄作业”?智元发布新范式让机器人实现集群自主进化
- 上观新闻
- 2026-10-31 15:08:51
 (资料图)
120次连续包装手机,只失败2次,任务成功率从79.2%提升至98.3%。这份成绩单背后,没有人类逐台示范,机器人的学习经验来自“抄彼此作业”。10月30日,智元携手清华大学、无问芯穹正式发布群体经验学习范式CEL(Collective Experience Learning)。该范式让机器人通过共享真实作业中的成功与失败经验,实现集群自主学习。
传统具身智能训练高度依赖人类示范,机器人需要通过大量人工遥操作积累数据,再进行模型训练。这种方式在小规模实验中尚可行,但当机器人数量扩展至上百台,人类示范的采集效率便可能成为制约性能提升的瓶颈。
CEL尝试改变这一模式:学习素材不再只来自人类,而是来自机器人同伴的真实作业轨迹。一台机器人成功完成某项操作,其经验可以存入共享经验池,供其他机器人学习;另一台机器人遭遇失败,系统则能根据失败场景,从经验池中检索相似工况下的成功操作,帮助策略针对薄弱环节进行优化。由此,单台机器人的练习成果可以转化为整个集群的学习资源,人类的角色也从动作示范者逐渐转向任务结果判定者。
结果是,在插花、叠衣、手机充电、凳子组装、手机包装五项真实任务中,CEL训练的策略全部超过6名人类远程操作员的平均水平,最高领先16.7个百分点。
要让机器人真正实现互相学习,还需要解决长流程任务反馈稀疏和多设备并行运行不稳定两大难题。对此,团队研发了失败引导经验检索微调算法和容错异步训练系统。前者利用失败轨迹定位策略短板,再从群体经验池中检索匹配的成功操作进行重点训练;后者则让机器人完成任务后独立上传数据,无须等待其他设备,同时支持机器人离线、充电或发生故障后的动态恢复,避免个别设备异常影响整个集群。
数据显示,在96台机器人的真实训练实验中,集群累计完成9834轮任务采集,发生30起机器人故障事件,故障造成的机时损耗仅占总运行时间的1.3%。这意味着,即使部分机器人暂时退出,其他设备仍能继续作业和学习。
更值得关注的是,实验验证了一条具身智能规模化发展的新路径。机器人数量增加,可以直接转化为任务执行能力的提升。在手机包装任务中,参与训练的机器人从16台增加至96台,在相同物理交互时间内,测试成功率从86.7%提升至98.3%。
CEL范式的发布意味着,具身智能的能力提升不再完全受限于人类示范数据的增长,机器人集群本身也有望成为持续积累经验、提升作业能力的重要来源。
标签: 最新资讯


今日精选:国金证券第三季度营收净利均双位数增长 完成1.5亿元回购
- 赵清丽成立 注册资本2万人民币 观热点
- 和胜股份董事李江个人名下持股减少72.1万股,涉及金额1257.42万元-今日热门
- 焦点消息!中材节能(603126.SH)前三季度净利润221.58万元,同比增长40.12%
- KEEP:10月30日斥资16.7万港元回购15万股-每日观察
- 图解财报:高华科技前三季归母净利润-4702.82万元,上年同期5198.84万元 今头条
- 每日快讯!五 粮 液:根据公司2026年三季度报告,股东总数为772,886
- 赣州市南康区亿点包装材料经营部(个体工商户)成立 注册资本3万人民币
- 每日热门:青浦人家门口,挂上“院士号”!中山医院青浦新城院区今日开诊
- 最资讯丨亚马逊推出五款新一代Alexa设备 涵盖智能音箱、闹钟及智能显示屏















小伙夜间路遇一辆油罐车,被压着速度跟了20多分钟,超车后发现不对劲,最后陪着开了10公里,网友:看得我眼泪哗哗的
小伙夜间路遇一辆油罐车,被压着速度跟了20多分钟,超车后发现不对劲,










每日精选:资产规模增长 风控管理加强 金融服务提质前三季度国有六大行均实现营收净利同比双增
截至10月30日晚间,工商银行、农业银行、中国银行、建设银行、邮储银行


太猛了!41岁C罗15分钟帽子戏法,生涯985球,距1000球只差15个-今日看点
太猛了!41岁C罗15分钟帽子戏法,生涯985球,距1000球只差15个,c罗,点
相关推荐
以下哪种动物的瞳孔是长方形的鸡和羊?蚂蚁庄园小课堂的问题答案来了
闽南网 2020/07/14
微信拍一拍搞笑词语大全,这个后缀的添加方法是什么?
中华网娱乐 2020/07/10
《人民的名义》收视率最高?原因是什么?
东方资讯 2020/07/07
《向往的生活》观看免费第四季,快乐家族版纳来“访亲”
中华网娱乐 2020/07/06
《局中人》全集观看在线播放, 兄弟二人嫌隙频生
海峡网 2020/07/02
《隐秘的角落》成为近期热度最高的国产网剧 豆瓣评分9分
上观新闻 2020/06/23
《隐秘的角落》全集免费高清在线观看,两大影帝以及多位实力派演员同框
闽南网 2020/06/22
《乘风破浪的姐姐》打破常规 受欢迎的背后更应该引发深思
上观新闻 2020/06/22
当晚会变成直播带货,各大卫视都出了哪些奇招?
中国新闻网 2020/06/18
泽塔奥特曼的最新消息:一起来看下泽塔奥特曼四个特殊的地方
次元岛 2020/06/17热门资讯 日 周 总
脑瘫的症状表现有哪些?脑瘫可以治愈成正常人吗?
人气网 2022/12/06
孤独症有什么表现?孤独症儿童可以治愈吗?
人气网 2022/12/06
如何缓解感冒症状?分享感冒时的注意事项和缓解方法
三思经验 2022/05/12
哪种食物补充维生素b?不妨来了解一下
今日头条 2020/07/16
鱼蒙眼如何治疗?想了解的可以进来看下
爱宠网 2020/07/07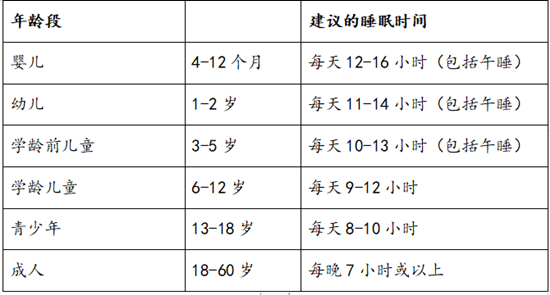
人需要多少睡眠?如何改善睡眠习惯?
人民网-科普中国 2020/06/09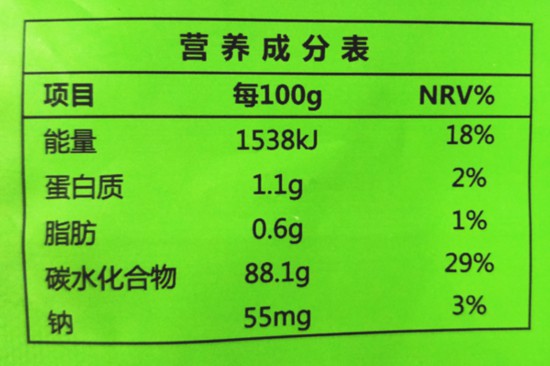
营养成分表你能看懂吗?来听听专家解析吧
新华网 2020/05/29
为什么运动后免疫力会短暂降低?如何运动才健康?
人民网-科普中国 2020/04/02
疫情期间,老年人居家如何合理用药?
光明网 2020/03/23
有人在身边咳嗽,我会感染新冠病毒吗?
人民网-人民健康网 2020/03/18
消息称饿了么智能柜开始向骑手收费:价格在0.3-0.6元不等
TechWeb 2022/05/06
中国联通用户凌晨被多扣95元叠加包?官方回应:已恢复正常
快科技 2022/05/06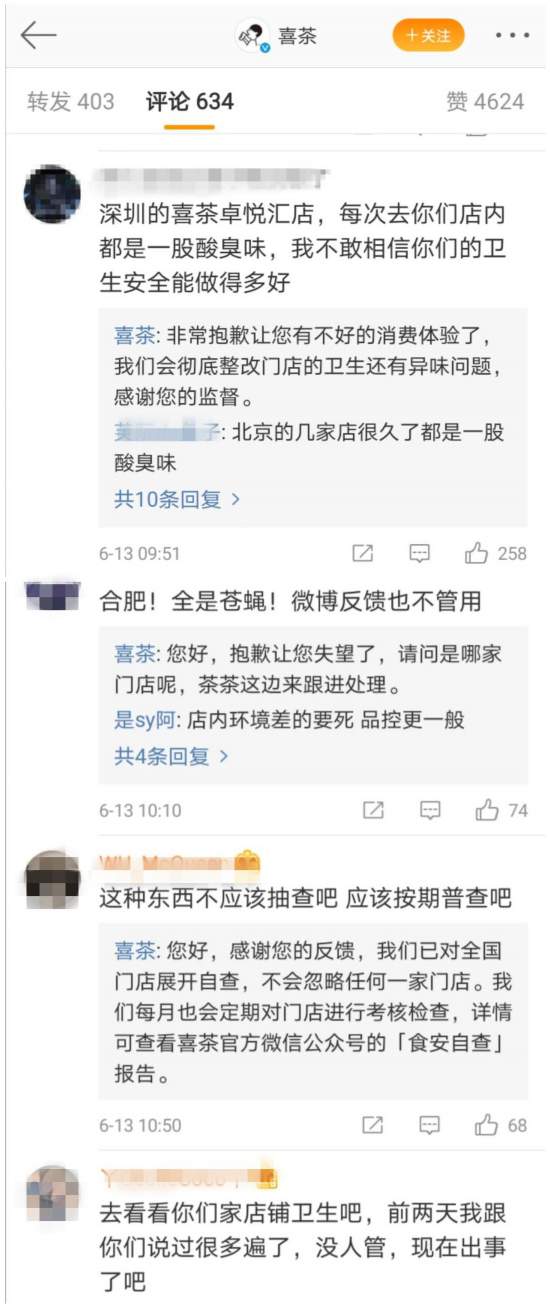
再次被查!喜茶就饮品检出微生物污染道歉
光明网 2020/07/14
色情弹窗广告无疑会让人感到尴尬,为什么偏爱小说网?
中国新闻网 2020/07/13
“史上最严”的空调新国标来了!商家大力推新淘汰老库存
中国新闻网 2020/07/08
骚扰电话屡禁不绝 亟须重拳治理
人民网-人民日报海外版 2020/06/30
莫被恶意营销“牵着走” 网络恶意营销乱象亟待整治
人民网-人民日报海外版 2020/06/24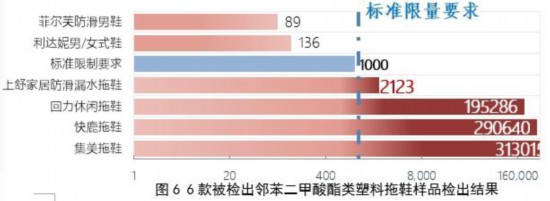
深圳市消委会:部分拖鞋样品邻苯二甲酸酯类含量超标上百倍 涉及回力、快鹿、集美
中国新闻网 2020/06/24
人吃河豚为什么会中毒?河豚毒素为什么这般厉害?
南方网 2020/06/16
直播行业互挖墙脚成常态 天价违约非个案
湖北日报 2020/06/16
定州:精准解决残疾人急难愁盼问题
河北经济日报 2026/01/22
“小米之乡”的“新”力量
河北经济日报 2026/01/22
今年的毕业季注定不同以往 希望“后浪”们开启人生新阶段的大门
人民网-文化频道 2020/06/30
“国货当自强”逐渐渗入国人的日常消费 国潮之风从何而起?
中国新闻网 2020/06/24
在卖画、卖房、质押资产后,华谊兄弟的命运会有所转变吗?
中国新闻网 2020/06/12
听见文学经典 传递人文之声
人民网-人民日报海外版 2020/06/12
天猫618有多火?全国最出名的美食街组团赶来参加!
中国经济网 2020/06/11
新职业在线学习平台启动2.0版本开发迭代工作 引领产业发展方向
人民网-财经频道 2020/06/10
《花繁叶茂》开播后口碑收视一路走高 意外俘获年轻的B站观众
上观新闻 2020/06/10